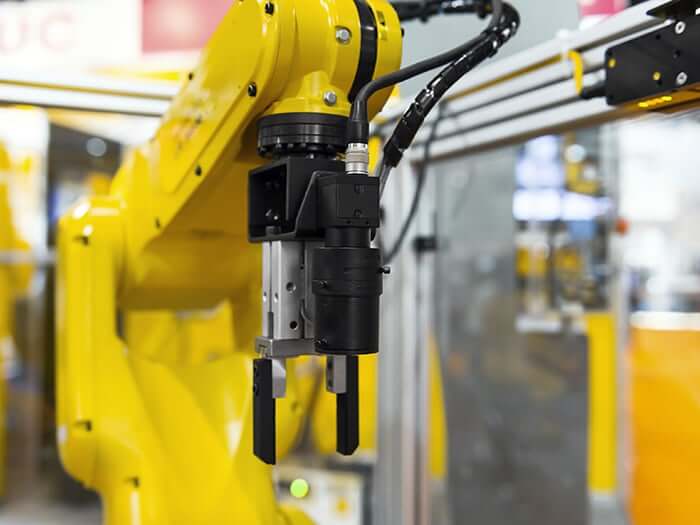
高精度な試験環境において、ロボットの統合には、単に再現性のある動作だけでなく、測定システムとの制御された連携が求められます。各軌跡は、ビジョントリガー、RFプローブ、あるいは荷重加圧装置のいずれであっても、試験装置と同期していなければなりません。
モーションそのものが測定チェーンにおける変数となるため、それに応じて設計する必要があります。
Avernaのエンジニアは、モーションを独立した機能としてではなく、テストシーケンスの校正済みコンポーネントとして設計しています。ロボットのパスはテストのタイミングに合わせて形成されます。微振動を回避するために加速度曲線が調整され、測定取得ウィンドウに合わせて滞留時間が微調整されます。 各動作は、特にコンタクトパッドや光学ターゲット上の位置決めにおいて、サブミクロンレベルの再現性を確保するため、運動学モデリングを通じて検証されます。
テストグレードのロボットシステムにおける主な制約
当社は、次のような厳格なテスト制約を満たすロボットシステムを設計しています:
- 連続動作中においてもミクロンレベルの再現性を確保すること
- ロボットの動作とデータ取得の同期
- ハンドリング精度と測定精度を兼ね備えたカスタムエンドエフェクタ
- 測定のドリフトを防ぐための熱的および振動的安定性
- すべてのサブシステムにわたる安全性とトレーサビリティの統合
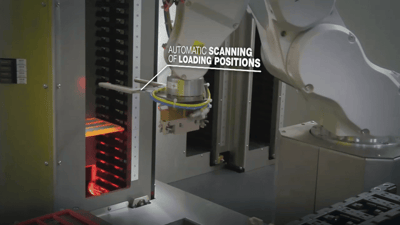 機械的なハンドリングと試験インターフェースの両方を管理するため、カスタマイズされたエンドエフェクタを社内で開発しています。フレキシブルPCBに圧力を加えたり、検査のためにレンズスタックを位置合わせしたりする場合、信号の忠実度と機械的コンプライアンスが最適化されたツールが使用されます。 統合は、データの歪みを防ぐため、ロボットコントローラと、カメラ、DAQ、モーションセンサーなどのデータ収集システムとのリアルタイム同期にまで及びます。
材料の選定とリアルタイム補正により、環境によるドリフトを中和します。構造は熱的に安定しており、必要に応じて、シャーシの変形や周囲環境の変動を相殺するためのアクティブ補正が実施されます。 安全性は制御アーキテクチャに組み込まれており、すべてのシステム(ロボット、コンベア、ビジョン、テストベンチ)は、テスト品質の自動化と完全なトレーサビリティを実現するために設計された統一されたPLC層によって連携しています。
このレベルの統合により、コンベア機構のロボット技術は、試験機能そのものの重要な構成要素へと変貌を遂げます。
インライン製品試験用ロボット
代表的な用途は、テストサイクルが移動中の製品に追従しなければならない業界(エレクトロニクス、自動車、医療技術、半導体など)に及び、高速で移動するユニットに対するリアルタイムの判断が求められます。
これには以下が含まれます:
- リニアドライブと同期したラインスキャン検査
- 移動中の基板におけるインク分散の検証
- 欠陥検出のための連続3D表面プロファイリング
以下の動画では、当社のPCBA試験ソリューションの一つ――速度、信頼性、および製品のトレーサビリティを追求して設計された、完全に統合されたビジョンガイド式システム――を通じて、これらの原理が実際にどのように機能しているかをご覧いただけます。