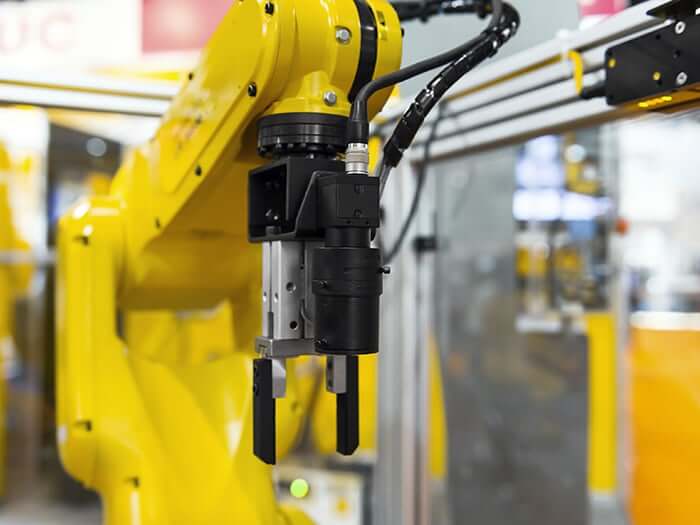
Trong các môi trường thử nghiệm có độ chính xác cao, việc tích hợp robot không chỉ đòi hỏi các chuyển động lặp lại mà còn yêu cầu sự tương tác có kiểm soát với các hệ thống đo lường. Mỗi quỹ đạo chuyển động phải được đồng bộ hóa với thiết bị thử nghiệm, dù đó là tín hiệu kích hoạt từ hệ thống thị giác, đầu dò RF hay thiết bị tác động lực.
Chính chuyển động đó trở thành một biến số trong chuỗi đo lường, và nó phải được thiết kế phù hợp.
Các kỹ sư của Averna không xem chuyển động như một khả năng độc lập, mà là một thành phần được hiệu chuẩn trong chuỗi thử nghiệm. Quỹ đạo của robot được thiết kế xoay quanh thời gian thử nghiệm: các đường cong gia tốc được điều chỉnh để tránh rung động vi mô, và thời gian dừng được tinh chỉnh để phù hợp với các khoảng thời gian thu thập dữ liệu đo lường. Mỗi chuyển động đều được xác nhận thông qua mô hình động học để đảm bảo độ lặp lại dưới micromet, đặc biệt là khi định vị trên các miếng tiếp xúc hoặc mục tiêu quang học.
Các hạn chế chính đối với hệ thống robot cấp thử nghiệm
Chúng tôi thiết kế các hệ thống robot để đáp ứng các hạn chế kiểm tra nghiêm ngặt như:
- Độ lặp lại ở mức micron ngay cả trong quá trình chuyển động liên tục
- Đồng bộ hóa giữa chuyển động của robot và thu thập dữ liệu
- Các bộ phận đầu cuối tùy chỉnh kết hợp độ chính xác trong xử lý và đo lường
- Ổn định nhiệt và rung động để ngăn chặn sai lệch đo lường
- Tích hợp các tính năng an toàn và khả năng truy xuất nguồn gốc trên tất cả các hệ thống con
 Các bộ công cụ cuối tùy chỉnh được phát triển nội bộ để quản lý cả việc xử lý cơ học và giao diện thử nghiệm. Để tạo áp lực lên một bảng mạch in linh hoạt (PCB) hoặc căn chỉnh chồng ống kính cho việc kiểm tra, các bộ công cụ được tối ưu hóa để đảm bảo độ trung thực của tín hiệu và độ linh hoạt cơ học. Tích hợp còn mở rộng đến việc đồng bộ hóa thời gian thực giữa bộ điều khiển robot và các hệ thống thu thập dữ liệu - bao gồm camera, thiết bị thu thập dữ liệu (DAQ) hoặc cảm biến chuyển động - để tránh sự biến dạng dữ liệu.
Sự sai lệch do môi trường được trung hòa bằng cách lựa chọn vật liệu và hiệu chỉnh trực tiếp. Các cấu trúc có độ ổn định nhiệt và, nếu cần thiết, bù đắp chủ động được triển khai để chống lại sự biến dạng khung gầm hoặc các biến động môi trường. Tính an toàn được tích hợp vào kiến trúc điều khiển, với tất cả các hệ thống (robot, băng tải, hệ thống thị giác, băng thử nghiệm) được liên kết bằng một lớp PLC thống nhất, được thiết kế để tự động hóa chất lượng thử nghiệm và khả năng truy xuất nguồn gốc toàn diện.
Mức độ tích hợp này biến robot của cơ chế băng tải thành một thành phần quan trọng của chính chức năng thử nghiệm.
Robot cho thử nghiệm sản phẩm trên dây chuyền
Các ứng dụng điển hình bao gồm các ngành công nghiệp mà chu trình kiểm tra phải theo sát sản phẩm đang chuyển động — điện tử, ô tô, công nghệ y tế hoặc bán dẫn — và liên quan đến các quyết định thời gian thực đối với các đơn vị chuyển động nhanh.
Điều này bao gồm:
- Kiểm tra quét dòng đồng bộ với các bộ truyền động tuyến tính
- Xác nhận sự phân tán mực trên các chất nền đang di chuyển
- Lập bản đồ bề mặt 3D liên tục để phát hiện khuyết tật
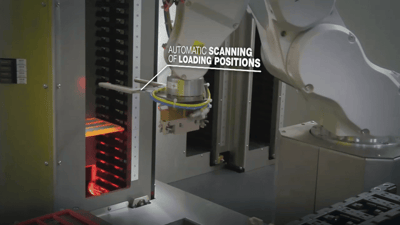
Hãy xem video dưới đây để chứng kiến các nguyên lý này được áp dụng thông qua một trong các giải pháp kiểm tra PCBA của chúng tôi — một hệ thống tích hợp hoàn toàn, được điều khiển bằng công nghệ thị giác, được thiết kế để đảm bảo tốc độ, độ tin cậy và khả năng truy xuất nguồn gốc sản phẩm.