• 智能制造连接测试系统、数据与自动化的智能制造解决方案,实现实时可视化与预测性洞察。
  • 原型开发与咨询早期可测试性设计(DFT)分析、灵活的原型开发及概念验证(PoC)。
  • 自动化测试解决方案(ATE)从台式到机柜级,提供高速验证、确认与测试。
  • 在线测试系统在传送线上连续进行自动化测试或检测,不中断生产节拍。
  • 精密装配与生产融合先进机器人、检测与过程控制的自动化装配解决方案,实现零缺陷制造。
  • 测试系统复制部署在全球多个站点部署完全一致的测试系统,并进行元器件停产管控。

让您的质量更上一层楼。

探索可扩展的质量解决方案,专为全球要求最严苛的高可靠性产品和自动化制造环境而打造。

咨询专家
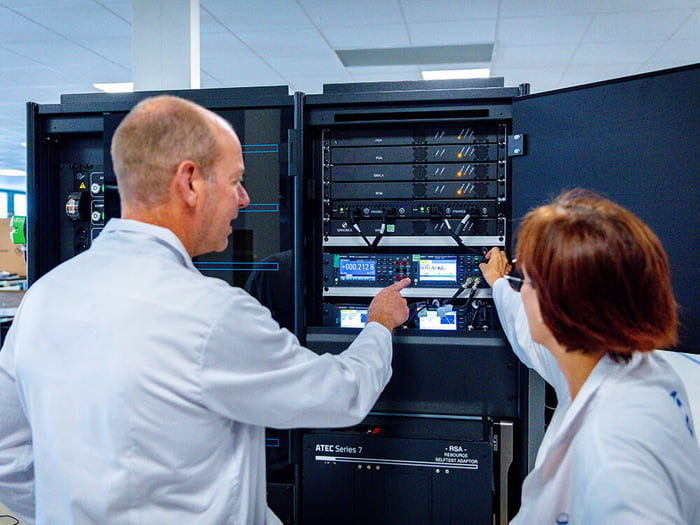
工程师操作 ATEC ATMOS 测试站

我们灵活的测试平台基于成熟架构并集成自有 IP,可实现最大程度的复用和更快速的部署,覆盖产品设计、制造与支持全过程。

为您的应用找到合适的平台
查看全部射频仪器
查看全部软件解决方案

访问资源中心, 获取视频、白皮书、产品手册和电子书

资源中心
ADAS Testing and Validation- new brochure
产品手册 – 4 页 助力 ADAS 车辆规模化测试

关于我们

进一步了解我们
  • 公司概况Averna Powered by Spherea 是全球公认的测试与质量工程领导者,提供创新的端到端解决方案,加速产品上市并确保卓越性能。
  • 技术合作伙伴为向客户提供最佳的解决方案和集成服务,我们与全球顶尖的测试和技术公司建立了战略合作。
  • ESG 与可持续发展作为雇主、供应商和客户,我们比以往任何时候都更加致力于履行自身职责,积极回馈社区。
  • 职业发展加入我们人才济济的团队,共同开创测试的未来。我们的员工成就了今天的我们,我们每天都以行动践行我们的价值观!

引领测试新高度

我们由 1,800 名专家组成的团队,致力于在整个产品生命周期中提供工程创新、零缺陷质量架构和关键任务型自动化测试系统。

60+年测试经验
20,000+已完成项目
下载公司简介

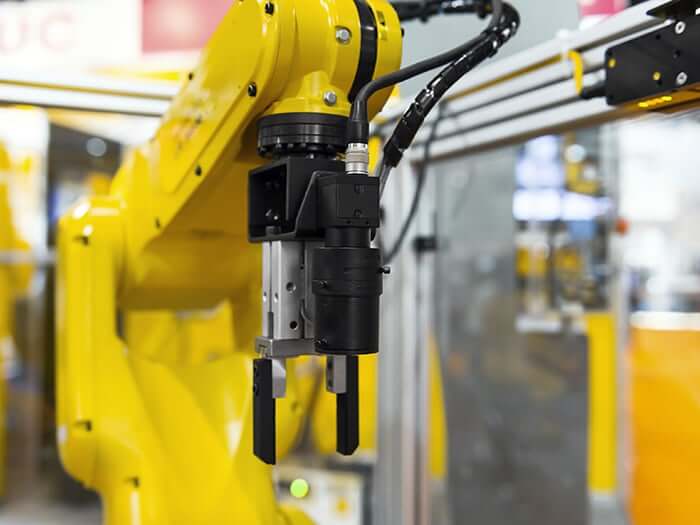
面向动态测试环境的机器人技术与运动自动化专业知识

大多数机器人系统都是为了搬运物品而设计的,而专门用于测试物品的则相对较少。当视觉检测周期、环境应力以及SKU差异等因素被纳入考量时,现成的解决方案便难以胜任。Averna将运动控制作为测试功能本身的一部分来设计。

什么是机器人集成?

机器人集成是指在制造或测试环境中设计和部署机器人,以实现特定任务的自动化。它远不止于安装一个机械臂:而是要构建一个无缝系统,使机器人、视觉系统、运动控制器及其他技术协同工作,从而提高精度和效率。

机器人集成本质上包括选择合适的机器人(例如发那科、史陶比尔、爱普生),设计定制化的工具或夹具,编程设定机器人的动作,并使其与测试设备、输送带、传感器或检测系统实现同步。集成确保了机器人在更广泛的生产生态系统中可靠运行。

Averna 的机器人集成服务

在Averna,机器人集成并非“即插即用”的解决方案,而是一个量身定制的工程流程,旨在应对您生产线面临的独特挑战,涵盖从早期原型开发到全面投产的整个过程。

我们的跨职能工程团队涵盖机电一体化、机器人技术、光学、液压和气动等领域——所有技术均由内部团队自主完成,这正是我们的独特优势所在。您可以信赖我们的自动化视觉检测系统和机电一体化专家,他们将为您设计并编程一套理想的系统,以安全地完成产品的拾取、搬运、对准和分拣。

  1. 第01阶段

    可测试性设计

    我们设计定制末端执行器,制造精密夹具,并将机器人路径与高速检测和测量系统进行同步。我们的团队将机器人与视觉系统和测试台无缝集成,确保从项目启动之初,运动架构就围绕测试序列进行构建。
  2. 第02阶段

    风险分析与安全

    我们评估所有风险因素,并设计相应的解决方案以满足必要的安全要求。针对温度波动和振动风险,我们通过量身定制的设计策略在这些问题影响测量准确性或系统可靠性之前,就将其从源头上解决。
  3. 第03阶段

    内置精度

    即使在高速运行和条件多变的情况下,我们的解决方案也能保持微米级公差。通过运动学建模对机器人路径进行验证,调整加速度曲线以避免微振动,并优化停留时间以匹配测量采集窗口。
  4. 第04阶段

    制作支持与连续性

    机器人系统一旦投入运行,就需要保持良好的性能。我们的BCS(业务连续性服务)团队提供预防性维护、服务水平协议(SLA)和现场支持,确保您的系统始终按照规格运行——无论您是运营单条生产线,还是在多个站点进行规模扩展。

我们集成的机器人

Averna 并不局限于任何特定的制造商或平台。作为一家第三方集成商,我们涉足机器人技术的各个领域,并会根据您的生产流程选择最合适的方案,而非仅考虑我们自身的利益。我们的能力包括:

Icon-机器人与运动控制

6轴工业机器人

非常适合复杂零件的搬运、测试定位和高精度操作,特别是在空间受限的情况下。

Icon-机器人与运动控制

线性机器人与笛卡尔机器人

专为结构化、可重复的运动而设计,例如拾放、物料搬运和同步测试进料。

Icon-机器人与运动控制

SCARA机器人

速度快、结构紧凑,非常适合在自动化生产线上进行高速检测和元器件组装。

Icon-机器人与运动控制

三角机器人

在高吞吐量分拣和基于传送带的拾取与放置操作方面表现卓越,通常与在线视觉系统相结合。

Icon-机器人与运动控制

协作机器人(Cobots)

协作机器人易于重新部署,非常适合人机交互和安全至关重要的灵活生产单元。

Icon-机器人与运动控制

定制运动系统

从线性驱动器到旋转执行器,当标准硬件无法满足需求时,我们会设计出缺失的部分。

Icon-机器人与运动控制

集成视觉系统

所有运动解决方案均可配备先进的摄像头和照明设备,以实现实时测量、检测和反馈控制。

Icon-机器人与运动控制

输送机、给料机和分拣模块

确保检查、测试以及合格/不合格分流之间的流程无缝衔接。

让您的产品动起来吧

如果您的被测单元(UUT/DUT)在测试周期内需要移动或操作,
请联系我们,获取高精度且坚固耐用的解决方案。

联系我们

自动化测试系统的高级机器人集成

在高精度测试环境中,机器人集成不仅需要可重复的运动,还要求与测量系统进行受控交互。无论是视觉触发、射频探头还是力施加装置,每条运动轨迹都必须与测试设备保持同步。

运动本身已成为测量链中的一个变量,因此必须据此进行设计。

Averna 的工程师并非将运动视为独立功能,而是将其作为测试序列中经过校准的组成部分。机器人路径是围绕测试时序设计的:加速曲线经过调整以避免微振动,停留时间则经过优化以匹配测量采集窗口。 每个动作都通过运动学建模进行验证,以确保亚微米级的重复性,特别是在定位到接触点或光学目标时。

测试级机器人系统的关键约束条件

我们设计的机器人系统需满足严格的测试约束条件,例如:

  • 即使在连续运动过程中,仍需保持微米级重复性
  • 机器人运动与数据采集之间的同步性
  • 兼具操作精度与测量精度的定制末端执行器
  • 具备热稳定性和振动稳定性,以防止测量漂移
  • 所有子系统均具备集成化的安全性和可追溯性

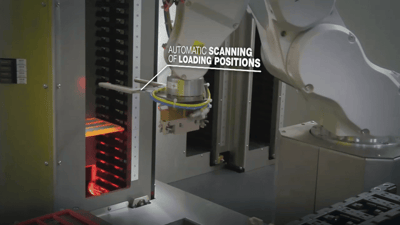
Robotic arm and cabinet showing automatic scanning of laoding positions定制末端执行器由公司内部自主开发,可同时处理机械操作和测试接口。无论是对柔性PCB施加压力,还是对镜头组进行对准以供检测,该工具均经过优化,以确保信号保真度和机械顺应性。 集成范围延伸至机器人控制器与数据采集系统(包括摄像头、数据采集卡或运动传感器)之间的实时同步,以避免数据失真。

通过材料选择和实时校正,消除了环境漂移的影响。结构具有热稳定性,必要时还会实施主动补偿,以抵消机箱变形或环境变化带来的影响。 安全性已融入控制架构,所有系统(机器人、输送机、视觉系统、测试台)均通过统一的PLC层连接,该层专为测试级自动化和全面可追溯性而设计。

这种集成程度将传送带机制的机器人技术转变为测试功能本身的关键组成部分。

用于在线产品测试的机器人技术

典型应用涵盖测试循环必须跟随移动产品进行的行业——如电子、汽车、医疗技术或半导体——并涉及对快速移动单元的实时决策。

其中包括:

  • 与线性驱动器同步的线扫描检测
  • 在移动基材上进行油墨分散性验证
  • 用于缺陷检测的连续3D表面轮廓测量

请观看下方视频,通过我们的PCBA测试解决方案之一——一款专为速度、可靠性和产品可追溯性而设计的全集成、视觉引导系统——了解这些原理的实际应用。
案例研究

多轴雷达对准的精密运动控制

机械臂

在汽车领域,Averna 开发了一款机器人对准平台,用于验证需要在多轴上实现精确定位的雷达系统。该解决方案利用一个 6 自由度(6-DOF)运动系统,在传感器验证过程中以高精度控制其姿态和定位。

  • 支持6自由度(X、Y、Z、俯仰、偏航、滚转)定位的机器人平台,可实现精确的传感器对准和可重复的运动控制
  • 一种将机械驱动与实时信号反馈相结合的闭环验证环境,可确保在真实运行条件下进行精确校准
该方法可实现高精度、可重复的运动控制,用于传感器验证,从而减少对准偏差,并支持对先进感知系统进行可扩展测试。
6自由度 运动控制
副学位 定向精度

机器人技术与机电一体化融合,让工艺流程更简便

如果您需要的技术目前尚不存在,我们将很乐意为您开发!