先進運転支援システムは、幅広いセンシング技術に依存しており、これには大規模な物体シミュレーションと、センサーフュージョンアルゴリズムの綿密な検証が必要となる。
純粋なシミュレーション(SIL)およびXIL試験
自動運転システムは、実路試験だけでは検証することができません。シミュレーションにより、ADASアルゴリズムを設定可能な仮想環境で実行することができ、検証範囲を劇的に拡大することができます。
ハードウェア・イン・ザ・ループ(HIL)テストでは、実際のECUをシミュレーションに組み込みます。コントローラは合成されたセンサー入力を受け取り、その反応がリアルタイムで評価されるため、車両への組み込み前に検証を行うことが可能になります。
これらのステップは、多くの場合、XIL検証フレームワーク(モデル・イン・ザ・ループ、ソフトウェア・イン・ザ・ループ、ハードウェア・イン・ザ・ループ、ドライバー・イン・ザ・ループ、またはビークル・イン・ザ・ループ)に統合され、試験条件を管理したままシステムコンポーネントを段階的に導入することが可能になります。
試験場での記録と再生
実世界データは、他に類を見ないリアリティを提供します。SILやHILは優れたカバレッジを提供しますが、シミュレーションでは実世界のあらゆるニュアンスを捉えることはできません。記録・再生ワークフローにより、エンジニアは実際の交通データを用いてセンサーの性能を検証することができます。
これらのワークフローにより、エンジニアは以下のことが可能になります:
- 実際のセンサーデータを取得する
- 試験場でシステムの検証を行う
- エッジケースを特定する
レーダーセンサーの試験および知覚センサー
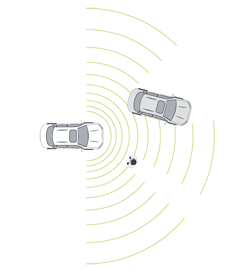
テスト環境では、レーダー、LiDAR、カメラ、超音波センサーが走行シーンをどのように解釈するかを評価します。
レーダーの検証には、信号の伝播や反射をモデル化する物理ベースのシミュレーションが用いられます。エンジニアは、距離、角度、または相対運動を調整することで、センサーの応答を分析します。
バンパーの材質や塗装などの物理的要因によってレーダー信号が変化する可能性があり、データを他の知覚入力と融合させる際には、センサー間の同期が不可欠となります。
また、正確な電磁挙動を評価するためには、遠方界条件での検証も必要です。現代の自動車用レーダーは広い帯域幅で動作するため、高度なRF試験手法が求められます。
カメラセンサーの検証およびビデオパイプラインのテスト
カメラモジュールは、環境認識において極めて重要な役割を果たしています。検証では、光学性能と映像伝送パイプラインの信頼性の両方を対象としています。
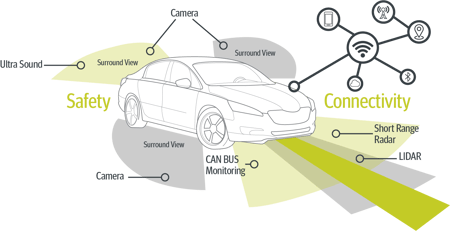
検証活動には以下が含まれます:
- キャリブレーション試験
- MTF測定
- 画像の鮮鋭度の検証
- ビデオパイプラインの検証
自動車用カメラでは、GMSL2やFPD-Link IIIなどの高速インターフェースが使用されます。シリアライザ/デシリアライザコンポーネントが画像データを転送する一方、設定コマンドはI2CまたはGPIOを介して送信されます。
また、プラットフォームによっては、PoCを介した電力供給を監視したり、FAKRAなどのコネクタを介して信号の完全性を評価したりすることもあります。場合によっては、FPGAがビデオストリームをエミュレートしたり処理したりすることもあります。
カメラモジュールのアクティブアライメント
アクティブアライメントとは、リアルタイムのセンサーフィードバックを用いてレンズの位置を最適化する、高精度な組立プロセスです。パッシブアライメントとは異なり、フォーカス、チルト、センタリング、回転、ボアサイトを継続的に調整し、ミクロンレベルの精度を実現します。
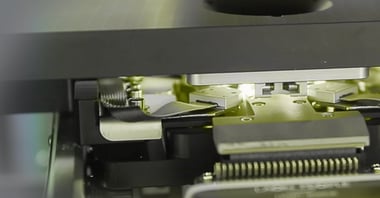
アクティブアライメントシステムは、高品質なカメラモジュールを製造するために不可欠です。わずかなずれでも、ぼやけ、深度誤差、または幾何学的歪みを引き起こす可能性があります。環境への曝露があっても、車両の寿命を通じて精度を維持する必要があります。
- 正確な奥行きの認識
- 正確な車線端の検出
- 信頼性の高い物体分類
- サラウンドビューのステッチングのための適切な幾何学的キャリブレーション
- マルチセンサー融合における各ユニット間の一貫性
LiDARおよび超音波検査
LiDARセンサーは3D環境マップを作成します。検証では、光学特性の評価、物体シミュレーション、コントローラーの動作、および距離・角度のキャリブレーションに重点が置かれます。超音波センサーは主に駐車支援に使用されます。これらは、パルスの発信からエコーの反射までの飛行時間を測定します。
テストシステムでは、以下のシミュレーションが可能です:
- さまざまな距離にある物体
- エコーの遅延
- 振幅の変動
これにより、パークアシスト機能や短距離検知システムの検証が可能になります。
環境試験およびEMC試験
ADASセンサーは、幅広い環境条件下でも信頼性を維持しなければなりません。プラットフォームでは、温度変化、湿度、振動をシミュレートし、安定性を確保します。
EMC試験では、電磁干渉下におけるセンサーの挙動を評価し、複雑な車載電子機器環境においても安定した性能を確保します。
センサーの生産試験および校正
最新のADASは、レーダー、LiDAR、カメラ、GNSSからの入力が同期していることを前提としています。量産試験では、これらの入力の整合性を検証し、複数の入力が相互作用する際にも認識性能が安定していることを確認します。プラットフォームでは、センサー信号を注入し、システムの挙動を監視するとともに、導入前に校正精度を検証します。
 ADASおよび自動運転機能は、以下のような多種多様な状況において確実に動作しなければなりません: